Domain manipulative.de kaufen?
Wir ziehen mit dem Projekt
manipulative.de um.
Sind Sie am Kauf der Domain
manipulative.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain manipulative.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie beeinflusst eine effektive Lenkung die Sicherheit und Kontrolle eines Fahrzeugs?
Eine effektive Lenkung ermöglicht es dem Fahrer, das Fahrzeug präzise zu steuern und schnell auf unvorhergesehene Situationen zu reagieren. Dadurch wird die Sicherheit erhöht, da das Fahrzeug besser kontrolliert werden kann. Eine präzise Lenkung trägt auch dazu bei, das Risiko von Unfällen zu minimieren und die Fahrt insgesamt angenehmer und sicherer zu gestalten. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
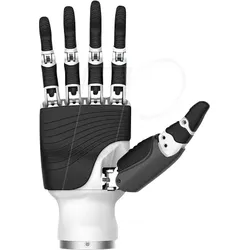
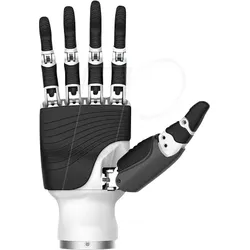
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Kronfeld, Justus: Die 4 machtvollsten WERKZEUGE DER PSYCHOLOGIE für wahre Superkräfte: Manipulationstechniken - Persönlichkeitsentwicklung - NLP für Anfänger - Manipulative KommunikationDie 4 machtvollsten WERKZEUGE DER PSYCHOLOGIE für wahre Superkräfte: Manipulationstechniken - Persönlichkeitsentwicklung - NLP für Anfänger - Manipulative Kommunikation , Manipulationstechniken, Persönlichkeitsentwicklung, NLP und manipulative Kommunikation - Das umfassende Komplettpaket, mit dem Sie ab sofort immer bekommen, was Sie wollen! Sofort optimistischer, selbstbewusster und erfolgreicher werden! Würden Sie gerne neue positive Gewohnheiten aufbauen und Ihr komplettes Mindset auf Erfolg programmieren? Wollen Sie andere Menschen clever beeinflussen, um Ihren eigenen Willen unauffällig durchzusetzen? Wollen Sie Ihre Lebensqualität dramatisch steigern und Ihr volles Potential entfalten? Dann wird dieser 4-in1-Ratgeber Ihr Leben verändern! Dieses Buch zeigt Ihnen simple und dennoch effektive Erfolgsstrategien aus den Bereichen Psychologie und Kommunikation mit denen Sie Ihr eigenes Unterbewusstsein kontrollieren und andere Menschen ganz einfach manipulieren können, um all Ihre Ziele schnellstmöglich zu erreichen! Beeinflussen Sie durch machtvolle und leicht umsetzbare Schritt-für Schritt-Anleitungen aus der Kommunikation Ihre Mitmenschen ganz unbemerkt! Treten Sie in jeder Situation voller Selbstsicherheit auf und überzeugen Sie Ihre Mitmenschen von sich und Ihrer Meinung! Ersetzen Sie schlechte Verhaltensmuster sofort durch erfolgsbringende Routinen und erreichen Sie all Ihre Ziele ohne große Anstrengung! Enttarnen Sie die wahren Intentionen Ihres Umfelds und werden Sie selbst resistent gegen Manipulation! Versprühen Sie Lebensfreude und werden Sie zu einer enorm beliebten Person , mit der sich jeder gerne umgeben möchte! Dieser wissenschaftlich fundierte Ratgeber zeigt Ihnen nicht nur, wie sie spielend leicht Ängste überwinden , Ihre Emotionen und Gedanken ausschließlich zum Positiven lenken und mit Ihrer Körpersprache maximales Selbstbewusstsein ausstrahlen. Lernen Sie auch exklusive und wirkungsvolle Manipulationstechniken von Experten, mit denen Sie jedes Gespräch in die von Ihnen gewünschte Richtung lenken und das Verhalten anderer Menschen zu Ihrem Vorteil beeinflussen können. Warten Sie nicht noch länger! Sichern Sie sich jetzt diesen ultimativen 4 in 1 Ratgeber und legen Sie noch heute den Grundstein für das glückliche und erfolgreiche Leben, das Sie verdient haben! , Rostschutz > Spezielle Lacke & Beschichtung , Erscheinungsjahr: 20230908, Produktform: Kartoniert, Autoren: Kronfeld, Justus, Seitenzahl/Blattzahl: 308, Themenüberschrift: PSYCHOLOGY / General, Keyword: Manipulationstechniken; Manipulationstechniken anwenden; Manipulationstechniken erkennen; Manipulative Kommunikation; NLP; NLP buch; Persönlichkeitsentwicklung; Persönlichkeitsentwicklung buch; psychologie; psychologie für anfänger; rhetorik verbessern, Fachschema: NLP - Neurolinguistische Programmierung, Fachkategorie: Psychologie, Thema: Verstehen, Warengruppe: TB/Psychologie/Allgemeines, Lexika, Fachkategorie: Neurolinguistische Programmierung (NLP), Thema: Optimieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: EoB, Verlag: EoB, Verlag: EoB, Länge: 202, Breite: 152, Höhe: 20, Gewicht: 591, Produktform: Kartoniert, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0008, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Lagerartikel, Unterkatalog: Taschenbuch,34,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
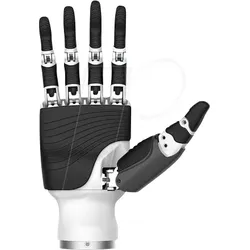
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter


-
Welchen Einfluss hatte Bismarck auf die Kontrolle?
Bismarck hatte einen großen Einfluss auf die Kontrolle, insbesondere in Bezug auf die Einigung Deutschlands. Als preußischer Ministerpräsident und später als erster deutscher Reichskanzler führte er eine Politik der Machtkonsolidierung und Zentralisierung durch. Er kontrollierte die Regierung und das Parlament, um seine politischen Ziele zu erreichen und die Kontrolle über das vereinigte Deutschland zu festigen. **
-
Was tun gegen manipulative Menschen?
Was tun gegen manipulative Menschen? Es ist wichtig, sich der manipulativen Taktiken bewusst zu sein und klare Grenzen zu setzen. Kommunikation ist entscheidend, um Missverständnisse zu vermeiden und die eigenen Bedürfnisse deutlich zu machen. Es kann hilfreich sein, Unterstützung von Freunden, Familie oder einem Therapeuten zu suchen, um die Situation besser zu bewältigen. Letztendlich ist es wichtig, sich selbst treu zu bleiben und sich nicht von manipulativen Personen beeinflussen zu lassen. **
-
Wie verhalten sich manipulative Menschen?
Wie verhalten sich manipulative Menschen? Manipulative Menschen neigen dazu, andere zu täuschen und zu kontrollieren, um ihre eigenen Ziele zu erreichen. Sie können charmant und manipulativ sein, um das Vertrauen anderer zu gewinnen und sie zu beeinflussen. Oft lügen sie oder manipulieren Informationen, um ihre Agenda voranzutreiben. Sie können auch subtil Druck ausüben, um andere dazu zu bringen, das zu tun, was sie wollen, ohne Rücksicht auf die Bedürfnisse oder Gefühle anderer. Insgesamt sind manipulative Menschen oft egoistisch und manipulativ, um ihre eigenen Interessen über die anderer zu stellen. **
-
Was sind Manipulationstechniken?
Was sind Manipulationstechniken? Manipulationstechniken sind Methoden, die verwendet werden, um das Verhalten, die Gedanken oder die Emotionen einer Person zu beeinflussen, oft ohne deren Zustimmung oder Wissen. Diese Techniken können subtil oder offensichtlich sein und werden häufig eingesetzt, um andere zu kontrollieren oder zu täuschen. Beispiele für Manipulationstechniken sind Gaslighting, Schuldzuweisungen, Lügen, Isolierung und Drohungen. Es ist wichtig, sich dieser Techniken bewusst zu sein und sie zu erkennen, um sich davor zu schützen. **

Wie können Manipulationsstrategien erkannt und vermieden werden?
Manipulationsstrategien können erkannt werden, indem man auf ungewöhnliche Verhaltensweisen oder unklare Informationen achtet. Es ist wichtig, kritisch zu hinterfragen und sich nicht von emotionalen Appellen blenden zu lassen. Um Manipulation zu vermeiden, sollte man sich informieren, Quellen überprüfen und sich bewusst sein, dass nicht alles, was präsentiert wird, wahr sein muss. **
Wie beeinflusst die Steuerbarkeit die Beeinflussbarkeit?
Die Steuerbarkeit bezieht sich auf die Fähigkeit, eine bestimmte Handlung oder Situation zu kontrollieren oder zu beeinflussen. Die Beeinflussbarkeit hingegen bezieht sich auf die Möglichkeit, von externen Faktoren oder Einflüssen beeinflusst zu werden. Eine hohe Steuerbarkeit kann die Beeinflussbarkeit verringern, da man in der Lage ist, seine Handlungen und Entscheidungen selbst zu kontrollieren und somit weniger anfällig für externe Einflüsse ist. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
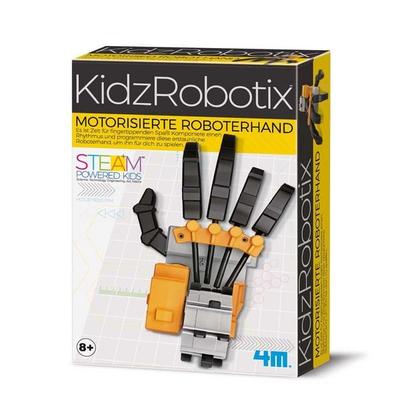
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Kronfeld, Justus: Die 4 machtvollsten WERKZEUGE DER PSYCHOLOGIE für wahre Superkräfte: Manipulationstechniken - Persönlichkeitsentwicklung - NLP für Anfänger - Manipulative KommunikationDie 4 machtvollsten WERKZEUGE DER PSYCHOLOGIE für wahre Superkräfte: Manipulationstechniken - Persönlichkeitsentwicklung - NLP für Anfänger - Manipulative Kommunikation , Manipulationstechniken, Persönlichkeitsentwicklung, NLP und manipulative Kommunikation - Das umfassende Komplettpaket, mit dem Sie ab sofort immer bekommen, was Sie wollen! Sofort optimistischer, selbstbewusster und erfolgreicher werden! Würden Sie gerne neue positive Gewohnheiten aufbauen und Ihr komplettes Mindset auf Erfolg programmieren? Wollen Sie andere Menschen clever beeinflussen, um Ihren eigenen Willen unauffällig durchzusetzen? Wollen Sie Ihre Lebensqualität dramatisch steigern und Ihr volles Potential entfalten? Dann wird dieser 4-in1-Ratgeber Ihr Leben verändern! Dieses Buch zeigt Ihnen simple und dennoch effektive Erfolgsstrategien aus den Bereichen Psychologie und Kommunikation mit denen Sie Ihr eigenes Unterbewusstsein kontrollieren und andere Menschen ganz einfach manipulieren können, um all Ihre Ziele schnellstmöglich zu erreichen! Beeinflussen Sie durch machtvolle und leicht umsetzbare Schritt-für Schritt-Anleitungen aus der Kommunikation Ihre Mitmenschen ganz unbemerkt! Treten Sie in jeder Situation voller Selbstsicherheit auf und überzeugen Sie Ihre Mitmenschen von sich und Ihrer Meinung! Ersetzen Sie schlechte Verhaltensmuster sofort durch erfolgsbringende Routinen und erreichen Sie all Ihre Ziele ohne große Anstrengung! Enttarnen Sie die wahren Intentionen Ihres Umfelds und werden Sie selbst resistent gegen Manipulation! Versprühen Sie Lebensfreude und werden Sie zu einer enorm beliebten Person , mit der sich jeder gerne umgeben möchte! Dieser wissenschaftlich fundierte Ratgeber zeigt Ihnen nicht nur, wie sie spielend leicht Ängste überwinden , Ihre Emotionen und Gedanken ausschließlich zum Positiven lenken und mit Ihrer Körpersprache maximales Selbstbewusstsein ausstrahlen. Lernen Sie auch exklusive und wirkungsvolle Manipulationstechniken von Experten, mit denen Sie jedes Gespräch in die von Ihnen gewünschte Richtung lenken und das Verhalten anderer Menschen zu Ihrem Vorteil beeinflussen können. Warten Sie nicht noch länger! Sichern Sie sich jetzt diesen ultimativen 4 in 1 Ratgeber und legen Sie noch heute den Grundstein für das glückliche und erfolgreiche Leben, das Sie verdient haben! , Rostschutz > Spezielle Lacke & Beschichtung , Erscheinungsjahr: 20230908, Produktform: Kartoniert, Autoren: Kronfeld, Justus, Seitenzahl/Blattzahl: 308, Themenüberschrift: PSYCHOLOGY / General, Keyword: Manipulationstechniken; Manipulationstechniken anwenden; Manipulationstechniken erkennen; Manipulative Kommunikation; NLP; NLP buch; Persönlichkeitsentwicklung; Persönlichkeitsentwicklung buch; psychologie; psychologie für anfänger; rhetorik verbessern, Fachschema: NLP - Neurolinguistische Programmierung, Fachkategorie: Psychologie, Thema: Verstehen, Warengruppe: TB/Psychologie/Allgemeines, Lexika, Fachkategorie: Neurolinguistische Programmierung (NLP), Thema: Optimieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: EoB, Verlag: EoB, Verlag: EoB, Länge: 202, Breite: 152, Höhe: 20, Gewicht: 591, Produktform: Kartoniert, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0008, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Lagerartikel, Unterkatalog: Taschenbuch,34,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie beeinflusst eine effektive Lenkung die Sicherheit und Kontrolle eines Fahrzeugs?
Eine effektive Lenkung ermöglicht es dem Fahrer, das Fahrzeug präzise zu steuern und schnell auf unvorhergesehene Situationen zu reagieren. Dadurch wird die Sicherheit erhöht, da das Fahrzeug besser kontrolliert werden kann. Eine präzise Lenkung trägt auch dazu bei, das Risiko von Unfällen zu minimieren und die Fahrt insgesamt angenehmer und sicherer zu gestalten. **
-
Welchen Einfluss hatte Bismarck auf die Kontrolle?
Bismarck hatte einen großen Einfluss auf die Kontrolle, insbesondere in Bezug auf die Einigung Deutschlands. Als preußischer Ministerpräsident und später als erster deutscher Reichskanzler führte er eine Politik der Machtkonsolidierung und Zentralisierung durch. Er kontrollierte die Regierung und das Parlament, um seine politischen Ziele zu erreichen und die Kontrolle über das vereinigte Deutschland zu festigen. **
-
Was tun gegen manipulative Menschen?
Was tun gegen manipulative Menschen? Es ist wichtig, sich der manipulativen Taktiken bewusst zu sein und klare Grenzen zu setzen. Kommunikation ist entscheidend, um Missverständnisse zu vermeiden und die eigenen Bedürfnisse deutlich zu machen. Es kann hilfreich sein, Unterstützung von Freunden, Familie oder einem Therapeuten zu suchen, um die Situation besser zu bewältigen. Letztendlich ist es wichtig, sich selbst treu zu bleiben und sich nicht von manipulativen Personen beeinflussen zu lassen. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2R WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2R ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie verhalten sich manipulative Menschen?
Wie verhalten sich manipulative Menschen? Manipulative Menschen neigen dazu, andere zu täuschen und zu kontrollieren, um ihre eigenen Ziele zu erreichen. Sie können charmant und manipulativ sein, um das Vertrauen anderer zu gewinnen und sie zu beeinflussen. Oft lügen sie oder manipulieren Informationen, um ihre Agenda voranzutreiben. Sie können auch subtil Druck ausüben, um andere dazu zu bringen, das zu tun, was sie wollen, ohne Rücksicht auf die Bedürfnisse oder Gefühle anderer. Insgesamt sind manipulative Menschen oft egoistisch und manipulativ, um ihre eigenen Interessen über die anderer zu stellen. **
-
Was sind Manipulationstechniken?
Was sind Manipulationstechniken? Manipulationstechniken sind Methoden, die verwendet werden, um das Verhalten, die Gedanken oder die Emotionen einer Person zu beeinflussen, oft ohne deren Zustimmung oder Wissen. Diese Techniken können subtil oder offensichtlich sein und werden häufig eingesetzt, um andere zu kontrollieren oder zu täuschen. Beispiele für Manipulationstechniken sind Gaslighting, Schuldzuweisungen, Lügen, Isolierung und Drohungen. Es ist wichtig, sich dieser Techniken bewusst zu sein und sie zu erkennen, um sich davor zu schützen. **
-
Wie können Manipulationsstrategien erkannt und vermieden werden?
Manipulationsstrategien können erkannt werden, indem man auf ungewöhnliche Verhaltensweisen oder unklare Informationen achtet. Es ist wichtig, kritisch zu hinterfragen und sich nicht von emotionalen Appellen blenden zu lassen. Um Manipulation zu vermeiden, sollte man sich informieren, Quellen überprüfen und sich bewusst sein, dass nicht alles, was präsentiert wird, wahr sein muss. **
-
Wie beeinflusst die Steuerbarkeit die Beeinflussbarkeit?
Die Steuerbarkeit bezieht sich auf die Fähigkeit, eine bestimmte Handlung oder Situation zu kontrollieren oder zu beeinflussen. Die Beeinflussbarkeit hingegen bezieht sich auf die Möglichkeit, von externen Faktoren oder Einflüssen beeinflusst zu werden. Eine hohe Steuerbarkeit kann die Beeinflussbarkeit verringern, da man in der Lage ist, seine Handlungen und Entscheidungen selbst zu kontrollieren und somit weniger anfällig für externe Einflüsse ist. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.