Domain manipulative.de kaufen?
Wir ziehen mit dem Projekt
manipulative.de um.
Sind Sie am Kauf der Domain
manipulative.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain manipulative.de kaufen?
Was ist der Gesamtwiderstand eines R-2R-Netzwerks?
Der Gesamtwiderstand eines R-2R-Netzwerks hängt von der Anzahl der Widerstände und deren Werten ab. Im Allgemeinen kann der Gesamtwiderstand durch die Formel Rges = R1 + 2(R2 + R3 + ... + Rn) berechnet werden, wobei R1 der Widerstand am Anfang des Netzwerks ist und R2 bis Rn die weiteren Widerstände darstellen. **
Wie funktioniert ein Digital-Analog-Wandler mit einem R-2R-Netzwerk?
Ein Digital-Analog-Wandler (DAC) mit einem R-2R-Netzwerk verwendet eine Kombination aus Widerständen, um digitale Eingangssignale in analoge Ausgangssignale umzuwandeln. Das R-2R-Netzwerk besteht aus zwei verschiedenen Widerstandswerten, R und 2R, die in einer spezifischen Anordnung geschaltet sind. Die digitalen Eingangssignale werden in binärer Form an das R-2R-Netzwerk angelegt, wobei die Widerstände entsprechend geschaltet werden, um den gewünschten analogen Ausgangswert zu erzeugen. **
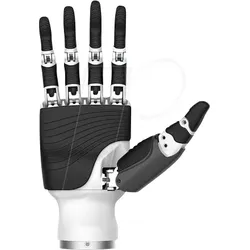

Ähnliche Suchbegriffe für RH56DFQ-2R-WR---RH56DFQ
Top-Angebote
Produkte zum Begriff RH56DFQ-2R-WR---RH56DFQ:
-
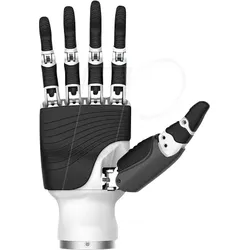
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Kronfeld, Justus: Die 4 machtvollsten WERKZEUGE DER PSYCHOLOGIE für wahre Superkräfte: Manipulationstechniken - Persönlichkeitsentwicklung - NLP für Anfänger - Manipulative KommunikationDie 4 machtvollsten WERKZEUGE DER PSYCHOLOGIE für wahre Superkräfte: Manipulationstechniken - Persönlichkeitsentwicklung - NLP für Anfänger - Manipulative Kommunikation , Manipulationstechniken, Persönlichkeitsentwicklung, NLP und manipulative Kommunikation - Das umfassende Komplettpaket, mit dem Sie ab sofort immer bekommen, was Sie wollen! Sofort optimistischer, selbstbewusster und erfolgreicher werden! Würden Sie gerne neue positive Gewohnheiten aufbauen und Ihr komplettes Mindset auf Erfolg programmieren? Wollen Sie andere Menschen clever beeinflussen, um Ihren eigenen Willen unauffällig durchzusetzen? Wollen Sie Ihre Lebensqualität dramatisch steigern und Ihr volles Potential entfalten? Dann wird dieser 4-in1-Ratgeber Ihr Leben verändern! Dieses Buch zeigt Ihnen simple und dennoch effektive Erfolgsstrategien aus den Bereichen Psychologie und Kommunikation mit denen Sie Ihr eigenes Unterbewusstsein kontrollieren und andere Menschen ganz einfach manipulieren können, um all Ihre Ziele schnellstmöglich zu erreichen! Beeinflussen Sie durch machtvolle und leicht umsetzbare Schritt-für Schritt-Anleitungen aus der Kommunikation Ihre Mitmenschen ganz unbemerkt! Treten Sie in jeder Situation voller Selbstsicherheit auf und überzeugen Sie Ihre Mitmenschen von sich und Ihrer Meinung! Ersetzen Sie schlechte Verhaltensmuster sofort durch erfolgsbringende Routinen und erreichen Sie all Ihre Ziele ohne große Anstrengung! Enttarnen Sie die wahren Intentionen Ihres Umfelds und werden Sie selbst resistent gegen Manipulation! Versprühen Sie Lebensfreude und werden Sie zu einer enorm beliebten Person , mit der sich jeder gerne umgeben möchte! Dieser wissenschaftlich fundierte Ratgeber zeigt Ihnen nicht nur, wie sie spielend leicht Ängste überwinden , Ihre Emotionen und Gedanken ausschließlich zum Positiven lenken und mit Ihrer Körpersprache maximales Selbstbewusstsein ausstrahlen. Lernen Sie auch exklusive und wirkungsvolle Manipulationstechniken von Experten, mit denen Sie jedes Gespräch in die von Ihnen gewünschte Richtung lenken und das Verhalten anderer Menschen zu Ihrem Vorteil beeinflussen können. Warten Sie nicht noch länger! Sichern Sie sich jetzt diesen ultimativen 4 in 1 Ratgeber und legen Sie noch heute den Grundstein für das glückliche und erfolgreiche Leben, das Sie verdient haben! , Rostschutz > Spezielle Lacke & Beschichtung , Erscheinungsjahr: 20230908, Produktform: Kartoniert, Autoren: Kronfeld, Justus, Seitenzahl/Blattzahl: 308, Themenüberschrift: PSYCHOLOGY / General, Keyword: Manipulationstechniken; Manipulationstechniken anwenden; Manipulationstechniken erkennen; Manipulative Kommunikation; NLP; NLP buch; Persönlichkeitsentwicklung; Persönlichkeitsentwicklung buch; psychologie; psychologie für anfänger; rhetorik verbessern, Fachschema: NLP - Neurolinguistische Programmierung, Fachkategorie: Psychologie, Thema: Verstehen, Warengruppe: TB/Psychologie/Allgemeines, Lexika, Fachkategorie: Neurolinguistische Programmierung (NLP), Thema: Optimieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: EoB, Verlag: EoB, Verlag: EoB, Länge: 202, Breite: 152, Höhe: 20, Gewicht: 591, Produktform: Kartoniert, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0008, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Lagerartikel, Unterkatalog: Taschenbuch,34,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Inspire Robots Dexterous Robotic Hand RH56DFQ-2L links ohne Handgelenk[mgz_pagebuilder]{"elements":[{"row_type":"full_width_row","content_position":"top","gap_type":"padding","content_align":"center","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"row","id":"gdetwml","elements":[{"device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","md_size":"","xl_offset_size":"","xl_size":"","lg_offset_size":"","lg_size":"","md_offset_size":"","sm_offset_size":"","sm_size":"","xs_size":"","type":"column","id":"ajvg374","elements":[{"content":"Die Inspire Robots Dexterous Robotic Hand RH56DFQ-2L wurde als linke Fünffinger-Roboterhand ohne Handgelenk für präzise Greif- und Manipulationsaufgaben in humanoider Robotik, KI-Forschung und modernen Entwicklungsumgebungen konzipiert. Mit sechs steuerbaren Freiheitsgraden, zwölf mechanischen Gelenken und sechs integrierten Kraftsensoren ermöglicht sie kontrollierte, reproduzierbare Bewegungsabläufe und eine flexible Integration in individuelle Robotiksysteme und Forschungsplattformen. Jetzt bei TONEART-Shop bestellen.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"text","id":"r2659mp"}]}]}],"pid":"lyn8jupcvwac"}[/mgz_pagebuilder]7973,00 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter


-
Kann man anstelle von WR 165x70 R14 auch WR 165x70 R13 verwenden?
Nein, man kann nicht anstelle von WR 165x70 R14 WR 165x70 R13 verwenden. Die Zahlen in der Reifenbezeichnung geben die Größe des Reifens an, und R14 bedeutet, dass der Reifen für eine 14-Zoll-Felge geeignet ist. Ein R13-Reifen wäre jedoch für eine 13-Zoll-Felge ausgelegt und würde daher nicht richtig auf die Felge passen. **
-
Gibt es eine Beziehung zwischen 2r^2, pi und 4pi*r^2?
Ja, es gibt eine Beziehung zwischen den Ausdrücken 2r^2, pi und 4pi*r^2. Die Formel für die Fläche eines Kreises ist A = pi*r^2, wobei r der Radius des Kreises ist. Wenn man die Formel für die Fläche eines Kreises verdoppelt, erhält man 2r^2. Wenn man die Formel für die Fläche eines Kreises mit dem Faktor 4 multipliziert, erhält man 4pi*r^2. **
-
Was bedeutet WR 50m?
Was bedeutet WR 50m? WR steht für Water Resistant und bedeutet, dass das Produkt vor Wasserschäden geschützt ist. Die Zahl 50m gibt an, dass das Produkt bis zu einer Tiefe von 50 Metern wasserdicht ist. Dies bedeutet, dass es für Aktivitäten wie Schwimmen, Duschen und Schnorcheln geeignet ist, jedoch nicht für Tauchgänge in größere Tiefen. Es ist wichtig zu beachten, dass die Wasserdichtigkeit im Laufe der Zeit abnehmen kann und regelmäßige Wartung erforderlich ist, um die Funktionalität zu erhalten. **
-
Was bedeutet WR 50?
Was bedeutet WR 50? WR steht für "Water Resistant" und die Zahl 50 gibt an, dass die Uhr bis zu einem Druck von 5 bar wasserdicht ist. Das bedeutet, dass die Uhr beim Händewaschen oder im Regen getragen werden kann, jedoch nicht zum Schwimmen oder Tauchen geeignet ist. Es ist wichtig, die angegebene Wasserdichtigkeit zu beachten, um Schäden an der Uhr zu vermeiden. Es wird empfohlen, Uhren mit einer höheren Wasserdichtigkeit zu wählen, wenn sie beim Schwimmen oder Tauchen getragen werden sollen. **
Was bedeutet "wr hoch"?
"wr hoch" ist keine gängige Abkürzung oder Redewendung. Es könnte sich um einen Tippfehler oder eine individuelle Abkürzung handeln, die nur in einem bestimmten Kontext Sinn ergibt. Ohne weitere Informationen ist es schwer, eine genaue Bedeutung zu bestimmen. **
Was sind die Vor- und Nachteile der Yamaha WR 125 X oder WR 125 R?
Die Yamaha WR 125 X und WR 125 R sind beide beliebte Motorräder für den Straßen- und Offroad-Einsatz. Zu den Vorteilen gehören ihre gute Leistung, Wendigkeit und Zuverlässigkeit. Sie sind jedoch relativ teuer in der Anschaffung und haben eine begrenzte Höchstgeschwindigkeit, was für einige Fahrer ein Nachteil sein kann. **
Top-Angebote
Produkte zum Begriff RH56DFQ-2R-WR---RH56DFQ:
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Kronfeld, Justus: Die 4 machtvollsten WERKZEUGE DER PSYCHOLOGIE für wahre Superkräfte: Manipulationstechniken - Persönlichkeitsentwicklung - NLP für Anfänger - Manipulative KommunikationDie 4 machtvollsten WERKZEUGE DER PSYCHOLOGIE für wahre Superkräfte: Manipulationstechniken - Persönlichkeitsentwicklung - NLP für Anfänger - Manipulative Kommunikation , Manipulationstechniken, Persönlichkeitsentwicklung, NLP und manipulative Kommunikation - Das umfassende Komplettpaket, mit dem Sie ab sofort immer bekommen, was Sie wollen! Sofort optimistischer, selbstbewusster und erfolgreicher werden! Würden Sie gerne neue positive Gewohnheiten aufbauen und Ihr komplettes Mindset auf Erfolg programmieren? Wollen Sie andere Menschen clever beeinflussen, um Ihren eigenen Willen unauffällig durchzusetzen? Wollen Sie Ihre Lebensqualität dramatisch steigern und Ihr volles Potential entfalten? Dann wird dieser 4-in1-Ratgeber Ihr Leben verändern! Dieses Buch zeigt Ihnen simple und dennoch effektive Erfolgsstrategien aus den Bereichen Psychologie und Kommunikation mit denen Sie Ihr eigenes Unterbewusstsein kontrollieren und andere Menschen ganz einfach manipulieren können, um all Ihre Ziele schnellstmöglich zu erreichen! Beeinflussen Sie durch machtvolle und leicht umsetzbare Schritt-für Schritt-Anleitungen aus der Kommunikation Ihre Mitmenschen ganz unbemerkt! Treten Sie in jeder Situation voller Selbstsicherheit auf und überzeugen Sie Ihre Mitmenschen von sich und Ihrer Meinung! Ersetzen Sie schlechte Verhaltensmuster sofort durch erfolgsbringende Routinen und erreichen Sie all Ihre Ziele ohne große Anstrengung! Enttarnen Sie die wahren Intentionen Ihres Umfelds und werden Sie selbst resistent gegen Manipulation! Versprühen Sie Lebensfreude und werden Sie zu einer enorm beliebten Person , mit der sich jeder gerne umgeben möchte! Dieser wissenschaftlich fundierte Ratgeber zeigt Ihnen nicht nur, wie sie spielend leicht Ängste überwinden , Ihre Emotionen und Gedanken ausschließlich zum Positiven lenken und mit Ihrer Körpersprache maximales Selbstbewusstsein ausstrahlen. Lernen Sie auch exklusive und wirkungsvolle Manipulationstechniken von Experten, mit denen Sie jedes Gespräch in die von Ihnen gewünschte Richtung lenken und das Verhalten anderer Menschen zu Ihrem Vorteil beeinflussen können. Warten Sie nicht noch länger! Sichern Sie sich jetzt diesen ultimativen 4 in 1 Ratgeber und legen Sie noch heute den Grundstein für das glückliche und erfolgreiche Leben, das Sie verdient haben! , Rostschutz > Spezielle Lacke & Beschichtung , Erscheinungsjahr: 20230908, Produktform: Kartoniert, Autoren: Kronfeld, Justus, Seitenzahl/Blattzahl: 308, Themenüberschrift: PSYCHOLOGY / General, Keyword: Manipulationstechniken; Manipulationstechniken anwenden; Manipulationstechniken erkennen; Manipulative Kommunikation; NLP; NLP buch; Persönlichkeitsentwicklung; Persönlichkeitsentwicklung buch; psychologie; psychologie für anfänger; rhetorik verbessern, Fachschema: NLP - Neurolinguistische Programmierung, Fachkategorie: Psychologie, Thema: Verstehen, Warengruppe: TB/Psychologie/Allgemeines, Lexika, Fachkategorie: Neurolinguistische Programmierung (NLP), Thema: Optimieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: EoB, Verlag: EoB, Verlag: EoB, Länge: 202, Breite: 152, Höhe: 20, Gewicht: 591, Produktform: Kartoniert, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0008, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Lagerartikel, Unterkatalog: Taschenbuch,34,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Was ist der Gesamtwiderstand eines R-2R-Netzwerks?
Der Gesamtwiderstand eines R-2R-Netzwerks hängt von der Anzahl der Widerstände und deren Werten ab. Im Allgemeinen kann der Gesamtwiderstand durch die Formel Rges = R1 + 2(R2 + R3 + ... + Rn) berechnet werden, wobei R1 der Widerstand am Anfang des Netzwerks ist und R2 bis Rn die weiteren Widerstände darstellen. **
-
Wie funktioniert ein Digital-Analog-Wandler mit einem R-2R-Netzwerk?
Ein Digital-Analog-Wandler (DAC) mit einem R-2R-Netzwerk verwendet eine Kombination aus Widerständen, um digitale Eingangssignale in analoge Ausgangssignale umzuwandeln. Das R-2R-Netzwerk besteht aus zwei verschiedenen Widerstandswerten, R und 2R, die in einer spezifischen Anordnung geschaltet sind. Die digitalen Eingangssignale werden in binärer Form an das R-2R-Netzwerk angelegt, wobei die Widerstände entsprechend geschaltet werden, um den gewünschten analogen Ausgangswert zu erzeugen. **
-
Kann man anstelle von WR 165x70 R14 auch WR 165x70 R13 verwenden?
Nein, man kann nicht anstelle von WR 165x70 R14 WR 165x70 R13 verwenden. Die Zahlen in der Reifenbezeichnung geben die Größe des Reifens an, und R14 bedeutet, dass der Reifen für eine 14-Zoll-Felge geeignet ist. Ein R13-Reifen wäre jedoch für eine 13-Zoll-Felge ausgelegt und würde daher nicht richtig auf die Felge passen. **
-
Gibt es eine Beziehung zwischen 2r^2, pi und 4pi*r^2?
Ja, es gibt eine Beziehung zwischen den Ausdrücken 2r^2, pi und 4pi*r^2. Die Formel für die Fläche eines Kreises ist A = pi*r^2, wobei r der Radius des Kreises ist. Wenn man die Formel für die Fläche eines Kreises verdoppelt, erhält man 2r^2. Wenn man die Formel für die Fläche eines Kreises mit dem Faktor 4 multipliziert, erhält man 4pi*r^2. **
Ähnliche Suchbegriffe für RH56DFQ-2R-WR---RH56DFQ
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Inspire Robots Dexterous Robotic Hand RH56DFQ-2L links ohne Handgelenk[mgz_pagebuilder]{"elements":[{"row_type":"full_width_row","content_position":"top","gap_type":"padding","content_align":"center","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"row","id":"gdetwml","elements":[{"device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","md_size":"","xl_offset_size":"","xl_size":"","lg_offset_size":"","lg_size":"","md_offset_size":"","sm_offset_size":"","sm_size":"","xs_size":"","type":"column","id":"ajvg374","elements":[{"content":"Die Inspire Robots Dexterous Robotic Hand RH56DFQ-2L wurde als linke Fünffinger-Roboterhand ohne Handgelenk für präzise Greif- und Manipulationsaufgaben in humanoider Robotik, KI-Forschung und modernen Entwicklungsumgebungen konzipiert. Mit sechs steuerbaren Freiheitsgraden, zwölf mechanischen Gelenken und sechs integrierten Kraftsensoren ermöglicht sie kontrollierte, reproduzierbare Bewegungsabläufe und eine flexible Integration in individuelle Robotiksysteme und Forschungsplattformen. Jetzt bei TONEART-Shop bestellen.","device_type":"all","background_type":"image","background_style":"auto","background_position":"center-top","parallax_speed":0.5,"mouse_parallax_size":30,"mouse_parallax_speed":10000,"lg_background_type":"image","lg_background_style":"auto","lg_background_position":"center-top","md_background_type":"image","md_background_style":"auto","md_background_position":"center-top","sm_background_type":"image","sm_background_style":"auto","sm_background_position":"center-top","xs_background_type":"image","xs_background_style":"auto","xs_background_position":"center-top","type":"text","id":"r2659mp"}]}]}],"pid":"lyn8jupcvwac"}[/mgz_pagebuilder]7973,00 €*Versand: 6,90 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Was bedeutet WR 50m?
Was bedeutet WR 50m? WR steht für Water Resistant und bedeutet, dass das Produkt vor Wasserschäden geschützt ist. Die Zahl 50m gibt an, dass das Produkt bis zu einer Tiefe von 50 Metern wasserdicht ist. Dies bedeutet, dass es für Aktivitäten wie Schwimmen, Duschen und Schnorcheln geeignet ist, jedoch nicht für Tauchgänge in größere Tiefen. Es ist wichtig zu beachten, dass die Wasserdichtigkeit im Laufe der Zeit abnehmen kann und regelmäßige Wartung erforderlich ist, um die Funktionalität zu erhalten. **
-
Was bedeutet WR 50?
Was bedeutet WR 50? WR steht für "Water Resistant" und die Zahl 50 gibt an, dass die Uhr bis zu einem Druck von 5 bar wasserdicht ist. Das bedeutet, dass die Uhr beim Händewaschen oder im Regen getragen werden kann, jedoch nicht zum Schwimmen oder Tauchen geeignet ist. Es ist wichtig, die angegebene Wasserdichtigkeit zu beachten, um Schäden an der Uhr zu vermeiden. Es wird empfohlen, Uhren mit einer höheren Wasserdichtigkeit zu wählen, wenn sie beim Schwimmen oder Tauchen getragen werden sollen. **
-
Was bedeutet "wr hoch"?
"wr hoch" ist keine gängige Abkürzung oder Redewendung. Es könnte sich um einen Tippfehler oder eine individuelle Abkürzung handeln, die nur in einem bestimmten Kontext Sinn ergibt. Ohne weitere Informationen ist es schwer, eine genaue Bedeutung zu bestimmen. **
-
Was sind die Vor- und Nachteile der Yamaha WR 125 X oder WR 125 R?
Die Yamaha WR 125 X und WR 125 R sind beide beliebte Motorräder für den Straßen- und Offroad-Einsatz. Zu den Vorteilen gehören ihre gute Leistung, Wendigkeit und Zuverlässigkeit. Sie sind jedoch relativ teuer in der Anschaffung und haben eine begrenzte Höchstgeschwindigkeit, was für einige Fahrer ein Nachteil sein kann. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.